Robotergestütztes Entgraten mit biegsamer Welle: Auslegung
23 Oktober 2026Beim robotergestützten Entgraten führt ein Industrieroboter oder ein Cobot das Entgratwerkzeug an der Bauteilkante entlang oder das Bauteil am Werkzeug vorbei. Ob der Prozess stabil läuft, hängt an drei Dingen: an der Steifigkeit der Kinematik, an der Kontrolle der Anpresskraft und an einer Bahn, die zur tatsächlichen Bauteilgeometrie passt. Eine biegsame Welle als Antriebsstrang setzt am ersten Punkt an. Der Motor sitzt nicht mehr am Roboterflansch, sondern an einer festen Achse oder in der Zelle. Am Prozesspunkt bleibt nur eine kompakte Werkzeugaufnahme. Dieser Beitrag beschreibt Funktionsprinzip, Auslegungskriterien und Integration für Konstrukteure, Prozessingenieure und Automatisierungsintegratoren.
Kurz gesagt
- Robotergestütztes Entgraten ersetzt monotone Handarbeit durch einen reproduzierbaren Prozess. Die Prozessbewertung und die Korrektur bleiben beim Werker.
- Eine biegsame Welle trennt die Motormasse vom Werkzeug. Die bewegte Masse am Flansch sinkt, die Werkzeugaufnahme wird kompakt und erreicht auch enge Kavitäten.
- Die Auslegung beginnt mit Drehmoment, Drehzahl, Drehrichtung, Biegeradius und Länge. Dazu kommt die Verlegung entlang der Roboterachsen.
- Cobots arbeiten mit geringen, geregelten Anpresskräften. Die Prozesskraft muss deshalb zur Nutzlast und zur Nachgiebigkeit der Kinematik passen.
- Eine reine Offline-Bahn reicht selten aus. Die Ist-Geometrie muss sensorisch erfasst und in die Bahn eingerechnet werden.
Inhaltsverzeichnis
- Warum Entgraten automatisiert wird
- Werkzeuggeführt oder werkstückgeführt
- Funktionsprinzip: Antrieb über biegsame Welle
- Auslegungskriterien für die biegsame Welle
- Verlegung entlang der Roboterachsen
- Anpresskraft und Nachgiebigkeit: Industrieroboter und Cobot
- Bahnplanung und Ist-Geometrie
- Integration in die Roboterzelle: Vorgehen
- Lärm und Arbeitsschutz in der Entgratzelle
- Typische Anwendungen
- Einschätzung aus der Praxis
- Biegsame Wellen für Roboter-Entgratzellen
- Häufige Fragen
- Quellen
Warum Entgraten automatisiert wird
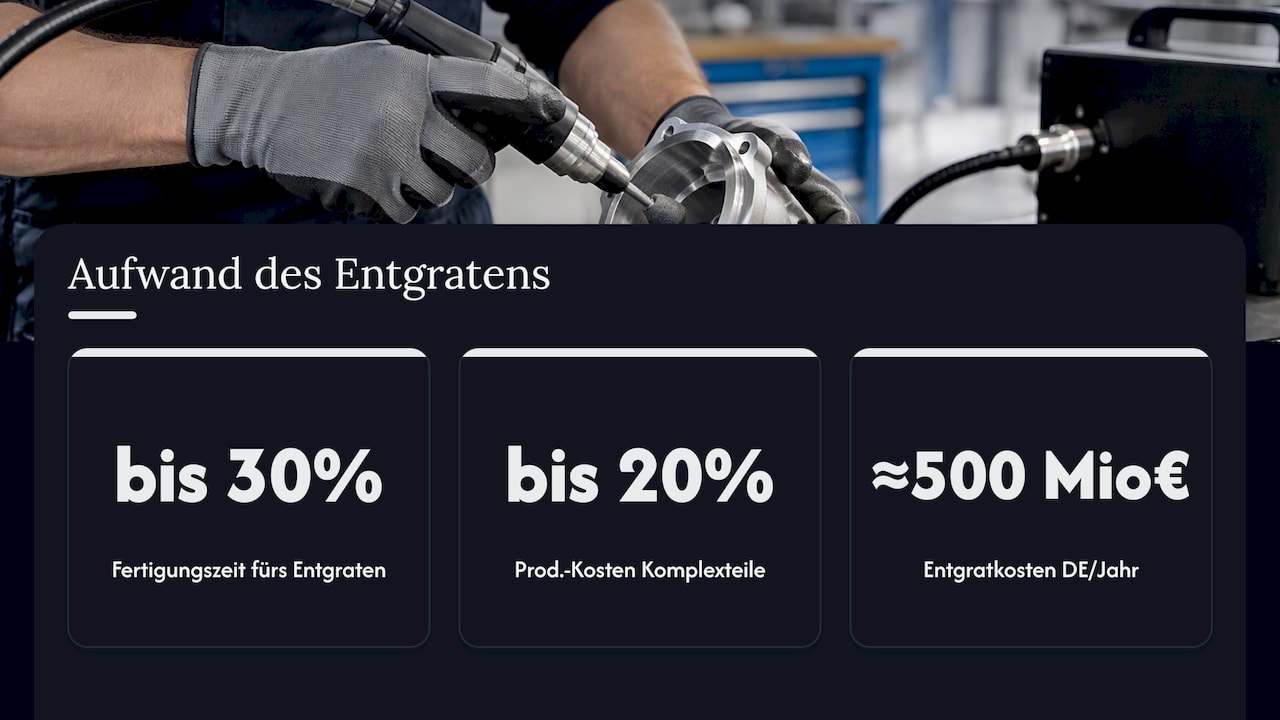
Entgraten gilt als Nebenprozess, verursacht aber erhebliche Kosten. Das Institut für Fertigungstechnik und Werkzeugmaschinen der Leibniz Universität Hannover beziffert den Aufwand deutlich: Entgratprozesse beanspruchen bis zu 30 Prozent der Fertigungszeit. Bei komplexen Bauteilen machen sie bis zu 20 Prozent der Produktionskosten aus. Für Deutschland schätzt das Institut die jährlichen Entgratkosten auf rund 500 Millionen Euro.
Hinzu kommt der Personalaspekt. Manuelles Entgraten ist monoton und körperlich belastend. Zudem schwankt das Ergebnis von Werker zu Werker. Das Fraunhofer-Anwendungszentrum für Reinigung beschreibt robotergeführtes Entgraten als Verfahren, bei dem der Roboter erlernte Aufgaben im 24/7-Betrieb reproduzierbar ausführt, während der Werker den Prozess bewertet und korrigiert. Für definierte Fasengeometrien nach Zeichnungsvorgabe nennt dieselbe Quelle die Kombination zweier Prozessstufen, etwa Fräsen und anschließendes Bürsten.
Daraus folgt eine klare Anforderung an die Antriebstechnik. Sie muss Werkzeugwechsel zwischen Prozessstufen zulassen, Dauerbetrieb verkraften und am Flansch so wenig Bauraum wie möglich belegen.
Werkzeuggeführt oder werkstückgeführt
In der Zellenplanung fällt zuerst die Entscheidung über die Grundanordnung.
Werkzeuggeführt: Der Roboter trägt das Entgratwerkzeug und fährt die Kontur am fest gespannten Bauteil ab. Diese Variante eignet sich für große, schwere oder schwer handhabbare Bauteile. Über eine Wechselstation kann der Roboter mehrere Werkzeuge nacheinander aufnehmen, etwa Fräser, Bürste und Schleifstift. Das ist bei komplexen 3D-Konturen oft der entscheidende Vorteil.
Werkstückgeführt: Der Roboter greift das Bauteil und führt es an ein stationäres Werkzeug. Diese Variante eignet sich für kleinere Bauteile, die der Roboter ohnehin handhabt, etwa beim Be- und Entladen einer Werkzeugmaschine. Das Werkzeug bleibt ortsfest. Spindel und Absaugung lassen sich steif und gut zugänglich anordnen.
In beiden Fällen gilt: Mit wachsender Auskragung des Roboterarms sinkt die Steifigkeit, und der Zerspanungsprozess wird instabiler. Forschungsarbeiten zu kraftgeregeltem Entgraten und Schleifen mit Industrierobotern benennen die begrenzte mechanische Steifigkeit der Kinematik als zentrale Einschränkung gegenüber der Werkzeugmaschine. Für die Zellenplanung bedeutet das: Bearbeitungspunkte möglichst nah an die Roboterbasis legen und die Masse am Flansch klein halten.
Funktionsprinzip: Antrieb über biegsame Welle
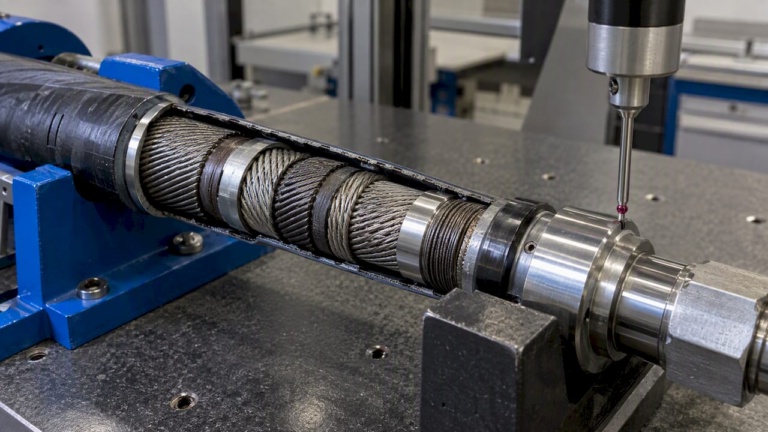
Eine biegsame Welle überträgt Drehmoment und Rotation über einen gekrümmten Weg. Sie besteht aus einer gewickelten Wellenseele, die in einem Schutzschlauch läuft, und aus Endstücken mit definierten Anschlüssen zu Motor und Werkzeug. Die Funktionsweise im Entgratprozess beschreibt der Beitrag Entgraten mit biegsamen Wellen: Funktion und Praxis ausführlich. Für die Roboterzelle sind drei Effekte maßgeblich.
Massenentkopplung am Roboterflansch
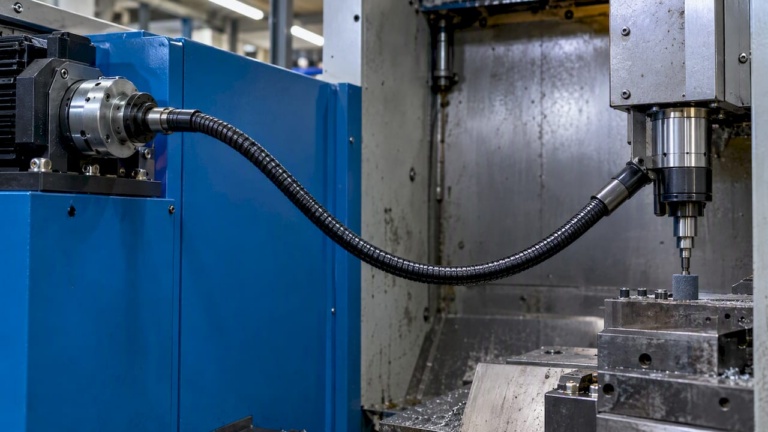
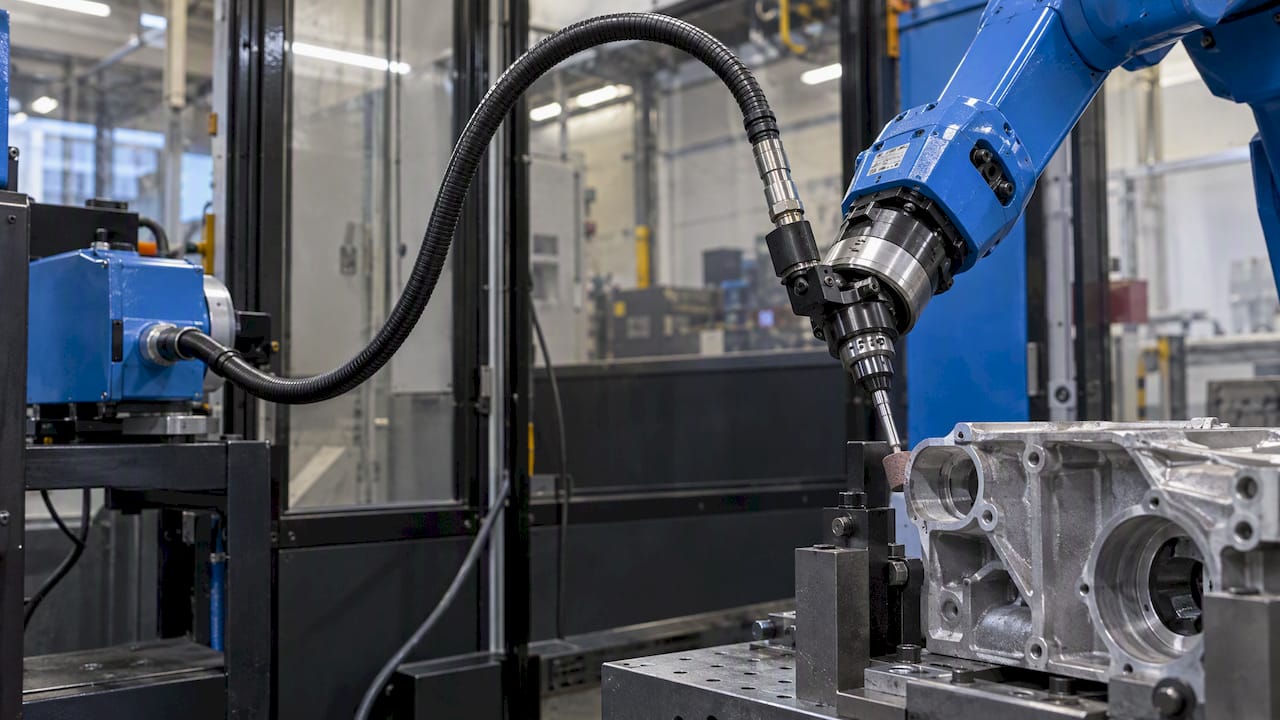
Der Antriebsmotor ist meist das schwerste Element einer Entgrateinheit. Sitzt er direkt am Flansch, belastet er die Nutzlast und verschiebt den Schwerpunkt nach außen. Außerdem erhöht er die Massenträgheit bei schnellen Richtungswechseln. Mit einer biegsamen Welle wird der Motor auf einer Grundachse, am Roboterfuß oder in der Zelle montiert. Am Flansch bleiben Werkzeugaufnahme, Lagerung und gegebenenfalls eine Ausgleichseinheit. Das entlastet die Handachsen und verbessert die Bahntreue bei dynamischen Bewegungen.
Zugänglichkeit in Kavitäten und Querbohrungen
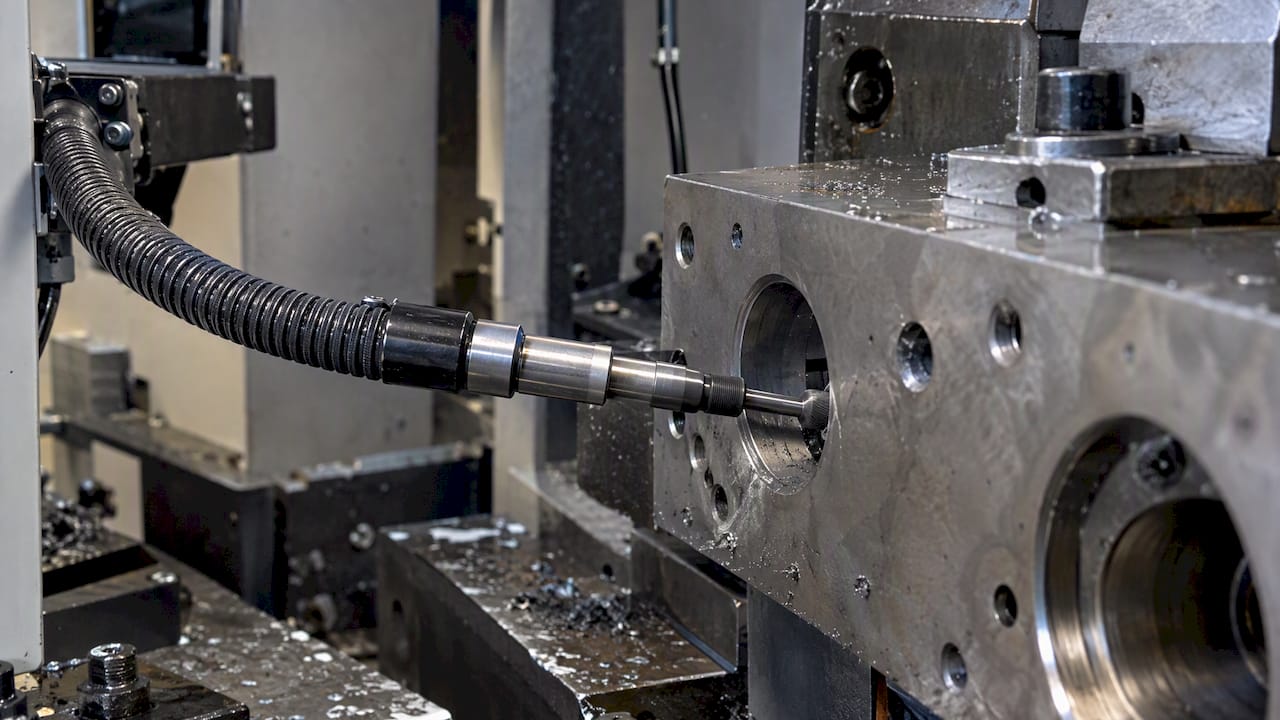
Ohne Motor fällt der Werkzeugkopf schlank aus. Damit erreicht er Bereiche, die mit einer Motorspindel kollidieren würden: Innenkonturen von Gussgehäusen, Hinterschnitte, Querbohrungen und Verschneidungen in Ventilblöcken oder Kanäle in Formeinsätzen. Praxisbeispiele für solche Einbausituationen zeigt der Beitrag Entgraten an schwer zugänglichen Stellen.
Trennung von Antrieb und Prozessumgebung
Beim Entgraten entstehen Späne, Schleifstaub und Kühlschmierstoffnebel. Ein entfernt montierter Motor liegt außerhalb dieser Zone. Thermische Last, Verschmutzung und Wartungsaufwand am Antrieb sinken. Bei Werkzeugwechseln wird nur die Werkzeugseite getauscht, der Antrieb bleibt montiert.
Auslegungskriterien für die biegsame Welle
Die biegsame Welle ist Teil des Antriebsstrangs und wird wie dieser ausgelegt. Die folgende Übersicht nennt die Parameter, die vor der Anfrage geklärt sein sollten.
| Parameter | Bedeutung im Entgratprozess | Hinweis zur Auslegung |
|---|---|---|
| Drehmoment | Abhängig von Werkzeugdurchmesser, Schnitttiefe und Werkstoff | Spitzenmoment beim Anschnitt und bei Gratanhäufungen berücksichtigen |
| Drehzahl | Fräsen, Bürsten und Schleifen erfordern unterschiedliche Drehzahlbereiche | Drehzahlbereich des Werkzeugs und Antriebs abgleichen |
| Drehrichtung | Wickelrichtung der Wellenseele ist auf eine Hauptdrehrichtung ausgelegt | Drehrichtung im Lastenheft eindeutig festlegen |
| Biegeradius | Bestimmt Verdrehsteifigkeit, Wirkungsgrad und Lebensdauer | Kleinsten Radius über den gesamten Achsbereich des Roboters ermitteln |
| Länge | Beeinflusst Verdrehwinkel unter Last und Reibung im Schlauch | So kurz wie möglich, so lang wie für die Bewegungsfreiheit nötig |
| Anschlüsse | Schnittstelle zu Motorwelle und Werkzeugaufnahme | Endstücke, Kupplungen und Spannsysteme früh definieren |
| Umgebung | Späne, Stäube, Kühlschmierstoff, Temperatur | Schutzschlauch und Abdichtung passend wählen |
Die Wahl des Wellentyps richtet sich nach diesen Daten. Für Werkzeugantriebe mit hohen Drehzahlen kommen Antriebs- und Werkzeugwellen bis 50.000 U/min in Frage. Werden fertig konfektionierte Einheiten mit Endstücken benötigt, sind veredelte biegsame Wellen die naheliegende Lösung. Eine systematische Herleitung der Parameter enthält der Leitfaden zur Auswahl flexibler Antriebswellen.
Verlegung entlang der Roboterachsen
An einer Roboterzelle ist die Verlegung anspruchsvoller als an einer stationären Maschine. Die biegsame Welle bewegt sich bei jeder Achsbewegung mit. Der Biegeradius ändert sich dabei laufend.
- Achsbereich simulieren: Die Verlegung wird über den gesamten Bewegungsraum des Programms geprüft, nicht nur in der Grundstellung. Kritisch sind große Drehwinkel der Achsen 4 bis 6.
- Torsion vermeiden: Die Welle darf durch die Roboterbewegung nicht um ihre Längsachse verdreht werden. Drehdurchführungen oder eine geeignete Führung am Unterarm verhindern das.
- Führung am Schlauchpaket: Die Welle wird zusammen mit Druckluft-, Sensor- und Medienleitungen geführt, ohne dass Klemmstellen entstehen. Federrückzug oder Schlauchhalter begrenzen Durchhang und Pendeln.
- Störkonturen prüfen: Die Welle darf weder am Bauteil noch an Spannvorrichtung oder Zellenwand anliegen.
- Wartungszugang einplanen: Wellenseele und Schutzschlauch sind Verschleißteile. Der Tausch sollte ohne Demontage des Roboters möglich sein.
Die Montageschritte vom Ausrichten bis zur Inbetriebnahme beschreibt der Beitrag biegsame Wellen auswählen und montieren.
Anpresskraft und Nachgiebigkeit: Industrieroboter und Cobot
Ein Grat ist nie gleichmäßig. Höhe, Dicke und Lage schwanken mit Gussprozess, Werkzeugverschleiß und Spannsituation. Ein starr geführtes Werkzeug folgt der programmierten Bahn und reagiert nicht auf diese Schwankungen. Die Folgen sind ungleichmäßige Fasen, Werkzeugbruch oder Restgrat. Deshalb arbeitet robotergestütztes Entgraten fast immer mit Nachgiebigkeit: passiv über eine radial oder axial ausgleichende Werkzeugaufnahme oder aktiv über die Kraftregelung des Roboters.
Industrieroboter
Industrieroboter bieten hohe Nutzlast und Steifigkeit, sind aber als serielle Kinematik weicher als eine Werkzeugmaschine. Die Literatur zu Kraftregelungsstrategien beim Entgraten und Schleifen beschreibt, wie Kraftregelung und modellbasierte Kompensation Schwingungen dämpfen und höhere Abtragsraten bei konstanter Oberflächengüte ermöglichen. In diesem Zusammenhang wirkt die biegsame Welle doppelt. Sie reduziert die Masse am Flansch, und das Werkzeug lässt sich über eine Ausgleichseinheit nachgiebig lagern, ohne einen Motor mitbewegen zu müssen.
Cobot
Cobots sind für die Zusammenarbeit mit dem Menschen ausgelegt. Ihre Nutzlast und ihre Prozesskräfte sind entsprechend begrenzt. Versuche an der Hochschule Mittweida zum Entgraten mit Cobots zeigen die Größenordnung: Eine geregelte Anpresskraft von 7 N bei konstanter Vorschubgeschwindigkeit von 10 mm/s ergab beim Entgraten eines Aluminiumblocks einen stabilen, schwingungsarmen Kraftverlauf. Kräfte unter 5 N zeigten nahezu keine prozessrelevante Wirkung.
Für die Auslegung folgt daraus: Bei Cobots zählt jedes Gramm am Flansch. Ein Werkzeugkopf mit biegsamer Welle und extern montiertem Motor lässt mehr Nutzlast für Ausgleichseinheit, Kraft-Momenten-Sensor und Werkzeugwechsler. Die Prozessparameter müssen zu den geringen Kräften passen. Geeignet sind leichte Entgratschritte an Kanten aus Aluminium, Kunststoff oder Faserverbundwerkstoff, während schwere Gussgrate eher in die Zelle eines Industrieroboters gehören.
Bahnplanung und Ist-Geometrie
Die programmierte Bahn basiert meist auf CAD-Daten. Das reale Bauteil weicht davon ab, durch Verzug, Spannfehler und Toleranzen aus der Vorbearbeitung. Das IFW Hannover weist darauf hin, dass eine rein vorab geplante Bahn die Ist-Geometrie nach dem Fräsprozess nicht berücksichtigt. Erforderlich ist eine sensorische Ist-Erfassung, etwa mit Kraft-Momenten-Sensoren oder externen Scannern, deren Daten adaptiv in die Bahnplanung einfließen.
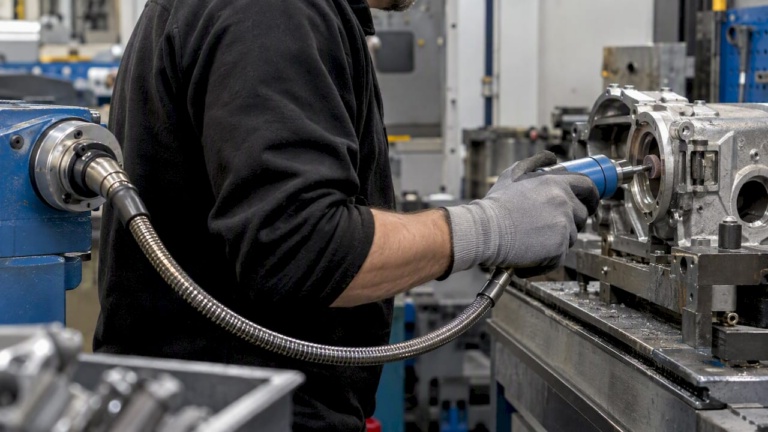
Eine Alternative zur Offline-Programmierung ist die Handführung. Der Bediener führt den Roboter an der Kontur entlang, und das System erzeugt daraus die Bahn. Laut einem Fachbeitrag zur prozesssicheren Kantenbearbeitung mit Industrierobotern weichen die so erfassten Positionsdaten der Ist-Kontur um maximal 0,1 mm von der numerisch verarbeiteten Kontur ab.
Für den Antriebsstrang hat das eine praktische Konsequenz. Bei Handführung muss der Werkzeugkopf leicht und gut greifbar sein. Ein Kopf ohne Motor, angetrieben über eine biegsame Welle, erfüllt diese Anforderung besser als eine schwere Motorspindel.
Integration in die Roboterzelle: Vorgehen
- Entgrataufgabe beschreiben: Werkstoff, Gratart, Kantenlage, geforderte Fasengeometrie oder Kantenverrundung, Taktzeit.
- Verfahren festlegen: Fräsen, Bürsten, Schleifen oder eine zweistufige Kombination. Daraus ergeben sich Werkzeugtyp, Drehzahlbereich und Drehmoment.
- Anordnung wählen: werkzeuggeführt oder werkstückgeführt, Roboterklasse, Industrieroboter oder Cobot.
- Antriebsposition bestimmen: Motor am Flansch oder entfernt montiert. Bei entfernter Montage Motorstandort, Wellenlänge und Verlegeweg festlegen.
- Biegsame Welle auslegen: Drehmoment, Drehzahl, Drehrichtung, kleinster Biegeradius im Achsbereich, Anschlüsse, Umgebungsbedingungen.
- Nachgiebigkeit und Sensorik definieren: passive Ausgleichseinheit, aktive Kraftregelung oder beides, dazu die Ist-Erfassung der Kontur.
- Prototyp und Versuch: Test am Serienbauteil mit realen Grattoleranzen, Bewertung von Kantenqualität, Kraftverlauf und Verschleiß.
- Wartungskonzept: Prüf- und Wechselintervalle für Wellenseele, Schutzschlauch und Werkzeuge auf Basis der Versuchsergebnisse festlegen.
Sicherheitsrelevante Aspekte rotierender Antriebselemente, etwa Schutz vor Erfassen und Schutzschläuche, behandelt der Beitrag Sicherheitsaspekte bei Antriebswellen.
Lärm und Arbeitsschutz in der Entgratzelle
Entgraten, Schleifen und Bürsten zählen zu den lärmintensiven Bearbeitungsvorgängen. In Deutschland gilt für den Schutz der Beschäftigten die Lärm- und Vibrations-Arbeitsschutzverordnung, die die BAuA erläutert. Danach sind lärmarme Arbeitsverfahren nach dem Stand der Technik zu bevorzugen. Bei der Beschaffung einer Entgratzelle gehören daher die vom Hersteller angegebenen Emissions-Schalldruck- und Schallleistungspegel in das Lastenheft.
Bei Cobot-Anwendungen, bei denen Werker in der Nähe arbeiten, ist das besonders relevant. Die Gefährdungsbeurteilung erstellt der Betreiber, in Abstimmung mit der Fachkraft für Arbeitssicherheit. Die Auslegung von Spindel, Werkzeug und Einhausung sollte diese Anforderungen von Beginn an berücksichtigen.
Typische Anwendungen
- Aluminium-Gussteile: Entgraten von Trennnähten, Anschnitten und Bohrungsaustritten an Gehäusen. Innenkonturen erfordern schlanke Werkzeugköpfe.
- Strukturbauteile in der Luftfahrt: Fräsbearbeitete Bauteile mit langen Kanten und engen Toleranzen an Fasen und Kantenverrundungen. Die Kanten bilden häufig Fügestellen zu anderen Bauteilen.
- Hydraulik- und Ventilblöcke: Querbohrungen und Bohrungsverschneidungen, die ohne kompaktes Werkzeug nicht erreichbar sind.
- Getriebeteile: Entgraten von Verzahnungen und Nuten, häufig werkstückgeführt im Nebenprozess der Werkzeugmaschine.
- Werkzeug- und Formenbau: Kantenbearbeitung und Polieren an Formeinsätzen mit tiefen Kavitäten.
Weitere Anwendungsfelder biegsamer Wellen in der Fertigung beschreibt der Beitrag biegsame Wellen in der Fertigung.
Einschätzung aus der Praxis
In Anfragen zum robotergestützten Entgraten sehen wir häufig, dass der Antrieb erst spät betrachtet wird. Roboter, Greifer und Sensorik stehen fest, und die Spindel soll am Ende noch an den Flansch passen. Dann zeigt sich, dass Nutzlast, Störkontur oder Zugänglichkeit nicht reichen. Wir empfehlen, die Antriebsposition in einem frühen Konzeptschritt festzulegen. Die entscheidende Frage lautet: Muss der Motor wirklich mitfahren?
Wenn die Antwort nein lautet, legen wir die biegsame Welle nicht als Katalogteil aus, sondern als Teil der Zelle. Dazu gehören das Drehmoment am Werkzeug, die Drehzahl, der kleinste Biegeradius über das gesamte Roboterprogramm und die Schnittstellen auf beiden Seiten. Bei neuen Anwendungen ist ein Prototyp am realen Bauteil aus unserer Sicht der verlässlichste Weg. Er zeigt Verdrehverhalten, Kraftverlauf und Verschleiß unter Serienbedingungen, bevor die Zelle abgenommen wird.
— Uli
Biegsame Wellen für Roboter-Entgratzellen
BIAX Flexwellen entwickelt und fertigt biegsame Wellen für industrielle Bearbeitungsprozesse wie Entgraten, Schleifen und Polieren. Das Sortiment reicht von Wellenseelen als Meterware über veredelte, anschlussfertige Wellen bis zu Antriebs- und Werkzeugwellen für Drehzahlen bis 50.000 U/min. Für Roboter- und Cobot-Anwendungen mit besonderen Anforderungen an Drehmoment, Drehzahl, Kupplungsschnittstellen oder Wellenaufbau entstehen kundenspezifische Sonderlösungen und Prototypen, einschließlich technischer Beratung und Engineering.
Häufige Fragen
Lässt sich eine biegsame Welle an einem Cobot einsetzen?
Ja, sofern Werkzeug, Prozesskraft und Verlegung zur Kinematik passen. Der Motor wird außerhalb des Flanschs montiert, am Flansch sitzt nur der leichte Werkzeugkopf. Die Welle wird so geführt, dass sie die Bewegung des Cobots und dessen Kollisionserkennung nicht beeinträchtigt.
Welche Daten werden für die Auslegung benötigt?
Erforderlich sind Drehmoment und Drehzahl am Werkzeug, die Drehrichtung, die benötigte Länge und der kleinste Biegeradius im Bewegungsraum des Roboters. Dazu kommen die Anschlüsse an Motor und Werkzeug sowie die Umgebungsbedingungen wie Späne, Staub oder Kühlschmierstoff. Je genauer diese Angaben sind, desto zielgerichteter fällt die Auslegung aus.
Ersetzt die Kraftregelung des Roboters eine nachgiebige Werkzeugaufnahme?
Nicht in jedem Fall. Die Kraftregelung des Roboters reagiert auf langsamere Abweichungen der Kontur. Eine passive Ausgleichseinheit gleicht schnelle, lokale Schwankungen der Grathöhe direkt am Werkzeug aus. In vielen Anwendungen ergänzen sich beide Ansätze.
Welche Werkzeuge werden beim robotergestützten Entgraten verwendet?
Üblich sind Fräser, Bürsten, Schleifstifte und Entgratmesser. Bei Bohrungen kommen zusätzlich Senker und spezielle Bohrungsentgrater hinzu. Für definierte Fasen nach Zeichnung wird häufig eine zweistufige Bearbeitung eingesetzt, etwa Fräsen mit anschließendem Bürsten. Eine Übersicht bietet der Beitrag zu Entgratwerkzeugen für Fertigungsingenieure.
Für technische Anfragen zur Auslegung biegsamer Wellen in Roboter- und Cobot-Anwendungen: Kontakt zu BIAX Flexwellen.
Quellen
IFW Leibniz Universität Hannover: Adaptive Prozessplanung für das Entgraten von Strukturbauteilen Fraunhofer-Anwendungszentrum: Entgrattechnologien Application and Analysis of Force Control Strategies to Deburring and Grinding Hochschule Mittweida: Intuitives, nutzerzentriertes Roboter-Teaching am Beispiel des Entgratens Werkstoffzeitschrift: Prozesssicher Entgraten mit Industrierobotern BAuA: Lärm, Handbuch Gefährdungsbeurteilung